
一、从单轴位移到六自由度控制:精密装调面临的实际问题
在光学检测、光通信器件制造、激光系统集成以及精密成像设备装配过程中,元件能否准确到达目标位置,直接关系到整套系统的性能。实际装配时,即使光学元件的初始位置已经接近设计值,仍可能存在横向偏移、轴向距离不合适、角度倾斜或姿态偏差等问题。单纯依靠一个方向的位移调整,往往难以同时消除这些误差。
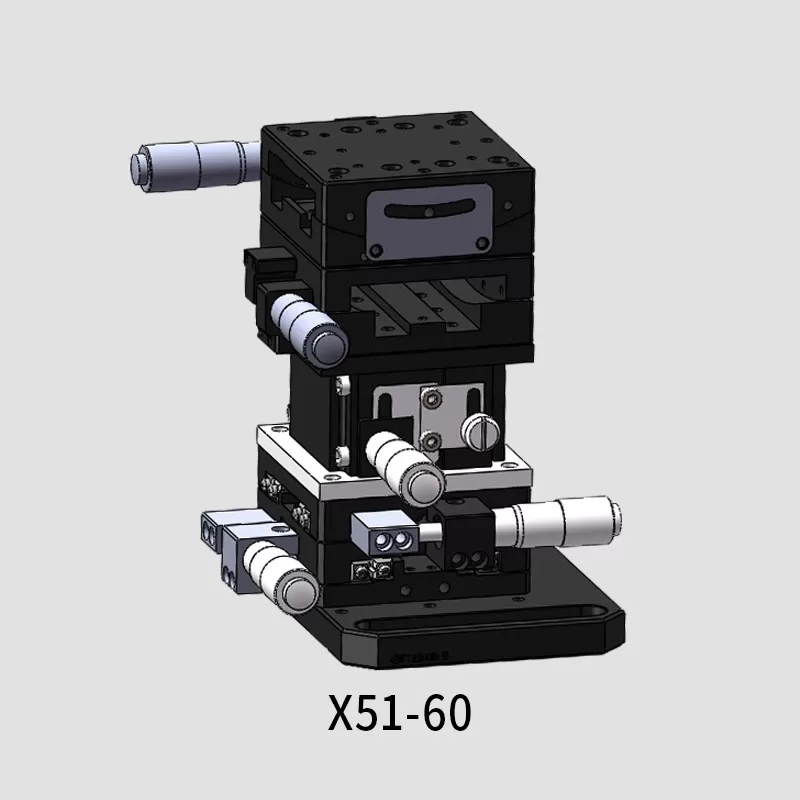
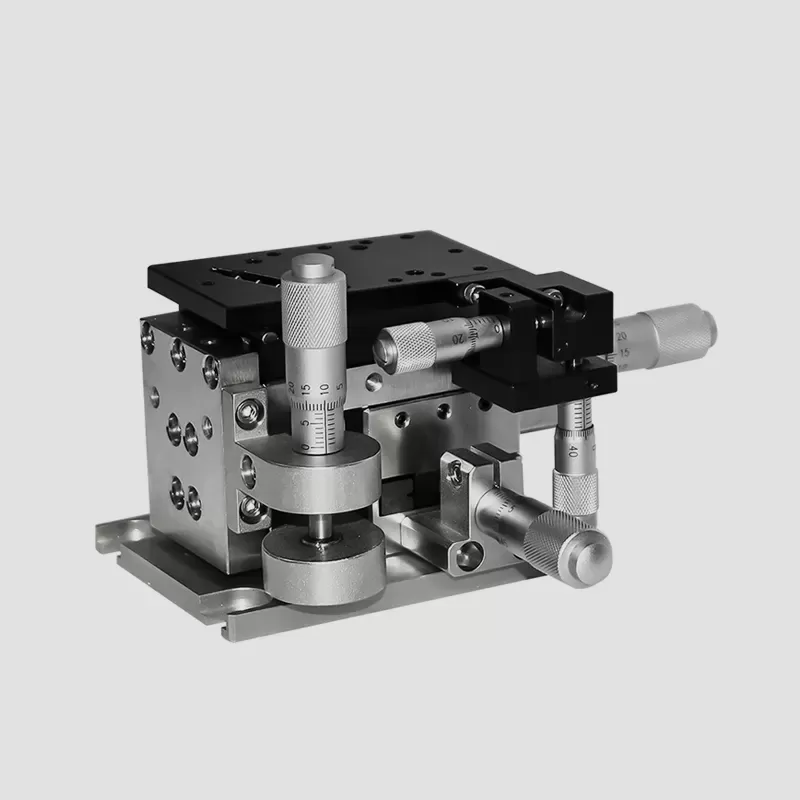
六维调整架是一类能够在六个自由度上进行位置与姿态调节的精密运动机构,通常包括X、Y、Z三个平移方向,以及绕三个轴线旋转的角度调节。通过组合不同方向的运动,操作人员可以对被安装元件的空间位置进行精细校正,使其逐步接近设计要求或光学系统的最佳工作状态。
与普通直线位移平台相比,六维调整架的应用重点不仅是移动距离,更在于多轴之间的配合关系。对于光路空间有限、元件姿态要求严格或需要反复进行对准验证的装调任务,六维调整架能够为位置校正提供更完整的调节维度。不过,实际调整精度仍取决于具体机构设计、驱动形式、负载条件、安装刚性及操作方式,不能仅凭“六维”这一名称判断设备性能。
二、六个自由度分别解决哪些装调问题
六维调整架的三个平移自由度,主要用于修正被调元件在空间中的位置。X、Y方向通常用于横向位置校正,Z方向则用于调整元件之间的轴向距离或工作间隔。在光纤耦合、光学镜片定位及传感器安装等应用中,这些平移运动有助于寻找更合适的空间位置。
三个旋转自由度则用于修正元件的角度和姿态。绕不同轴线的旋转,可用于调整元件的俯仰、偏摆或旋转方向。对于光束需要经过多个光学界面、光纤端面需要与光路精确对应,或镜片安装角度会影响系统成像质量的场景,角度调节通常与平移调节同样重要。
在实际使用中,六个自由度并不是相互独立地完成全部任务。某一轴的运动可能改变元件与其他部件的相对位置,也可能影响此前已经完成的对准结果。因此,合理的调整流程通常需要先明确系统的主要误差方向,再根据检测信号逐步修正位置和姿态。
例如,在光学装调中,可以先通过平移调整使光斑或成像位置进入目标区域,再利用角度调节改善光路方向,最后进行细微位置校正和复测。具体顺序应依据系统结构和检测方法确定,而不宜对所有装调任务采用完全相同的操作步骤。
三、精密调整架的价值在于可控、可重复的定位
对于研发实验室和精密制造工位而言,调整架不仅要能够移动元件,还需要在调节过程中提供稳定、可预测的运动表现。如果机构在受力后发生明显变形,或者运动过程中存在较大的回程误差和轴间耦合,就可能增加寻找目标位置的难度。
因此,评估六维调整架时,应关注多个方面。首先是各自由度的调节能力,包括行程是否满足装调范围、微调是否便于操作,以及运动分辨能力是否符合实际任务要求。其次是结构刚性和负载适配能力,安装元件的重量、重心位置及连接方式都可能影响运动表现。
第三个方面是运动重复性。对于需要多次装卸元件、重复执行检测或进行批量装配的工位,调整架能否在相同操作条件下返回接近一致的位置,往往比单次达到某个位置更有实际意义。
此外,还应考虑调节过程中的稳定性。对于需要观察光斑、成像或光功率变化的装调任务,调整架在停止操作后是否能够保持位置,会影响测量结果的可靠性。具体性能需要结合产品技术资料、负载条件及实际测试进行确认。
四、在光通信耦合过程中,多维调整如何发挥作用
光通信器件的装配和测试经常涉及光纤、透镜、波导芯片及其他微型光学元件之间的相对定位。对于某些耦合工序,元件之间即使只有细微的横向偏差或角度偏差,也可能影响光信号的传输效率。
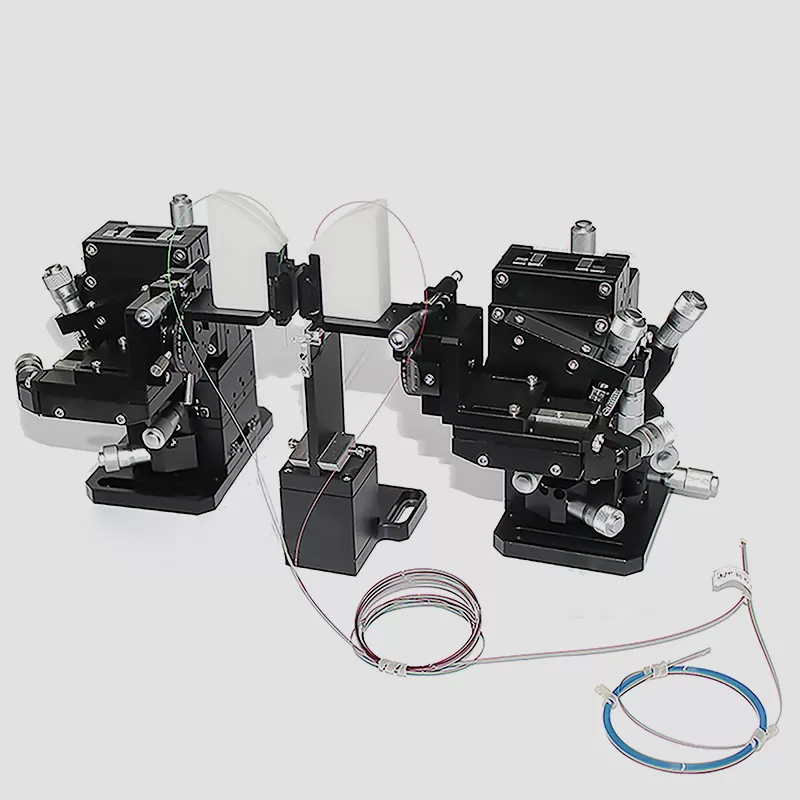
六维调整架可以为这类装调过程提供多个方向的位置和姿态调节能力。在光纤与透镜、光纤与芯片或其他光学结构进行对准时,可根据实际检测信号调整横向位置、轴向间距及角度,使组件逐步达到目标状态。
不过,六维调整架本身并不等同于完整的自动耦合系统。手动调整架通常需要操作人员根据测量结果进行调整;如果希望实现自动寻优、自动扫描或闭环控制,还需要结合相应的运动驱动、光功率检测、控制软件及算法。不同系统的自动化程度和控制能力存在差异。
在设备集成阶段,应先确认调整架的负载能力、运动范围、安装接口及控制方式是否与被调元件和外围设备匹配。对于需要连续扫描或多轴联动的任务,还应评估各轴的运动协调能力,避免因运动顺序不合理而增加对准时间。
五、显微成像与光学测试中的姿态校正
在显微成像和光学测试系统中,镜片、物镜、反射镜、探测器或待测样品的空间姿态,可能影响光轴一致性、成像清晰度和测量稳定性。单纯调整元件的横向位置,有时只能让目标进入视场,却无法同时修正倾斜或焦面不一致等问题。
六维调整架能够在多个方向上对元件位置进行校正,为光学系统的安装、调试和实验验证提供灵活的机械基础。平移调节可用于修正元件的位置偏差,旋转调节则可用于改善安装角度和空间姿态。对于需要反复比较不同位置、不同角度下的光学表现的实验任务,多自由度调节也有助于建立更清晰的测试流程。
但在高精度光学测试中,调整架的安装基准、环境振动、连接件刚性和热稳定性同样重要。如果底座或安装结构本身不稳定,即使调整架具有精细的调节能力,也难以保证整个测量系统的稳定性。因此,机械安装、光学基准和检测方法应作为一个整体进行设计与验证。
六、选型时需要重点核对哪些技术条件
六维调整架的选型应围绕被调元件和实际工艺展开,而不是只比较自由度数量。对于小型光学元件,需要重点确认各轴的调节范围、微调能力、负载适配性和安装空间;对于较重或重心偏离安装面的组件,则应进一步评估结构刚性及负载状态下的运动稳定性。
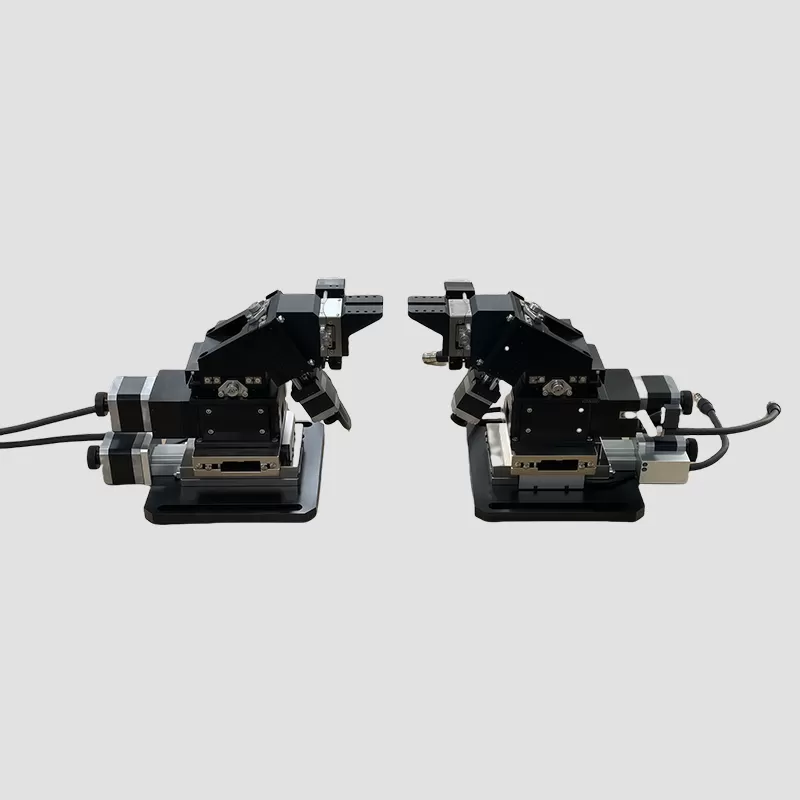
驱动形式也是重要因素。手动型调整架适合部分实验室装调、样机开发及需要人工观察反馈的任务;电动型产品则可用于需要程序控制、重复定位或与自动化系统配合的场景。是否支持闭环控制、位置反馈或多轴联动,应以具体型号的实际配置为准。
接口兼容性同样不能忽视。调整架需要与光学平台、夹具、被调组件及其他运动机构可靠连接。若涉及多级调整结构,还应检查不同平台之间的行程关系和空间干涉,避免在某个自由度移动时碰撞周边部件。
对于尚未确定具体型号的应用,可以先整理被调元件尺寸和重量、需要修正的自由度、目标调节范围、安装接口、控制方式及实际检测手段,再据此筛选产品。通过样机试装或应用测试确认匹配情况,通常比仅凭参数表判断更可靠。
七、让调整架与实际工艺形成匹配关系
精密调整架的应用效果,不仅取决于机构本身,也与装调流程密切相关。在光学研发阶段,使用人员通常需要频繁改变元件位置并观察系统响应,因此操作便利性、微调手感和稳定性可能是重要考量;在生产工位中,则需要进一步关注重复操作、换型效率、设备安装和工艺一致性。
对于多轴调节任务,建议在正式操作前建立明确的调整基准,区分主要误差与次要误差,并确定合适的调节顺序。完成对准后,还应通过对应的光学指标、成像结果或位置测量手段确认最终状态。如果元件后续还需要锁紧、粘接或进行其他固定工序,则应验证固定过程是否会改变已经调整好的位置。
奔阅科技提供一维至六维调整架及精密对准耦合相关设备,可根据被调元件的结构、负载、调节范围和应用场景评估相应配置。对于光通信耦合、光学元件装调和精密测试等任务,建议将机械运动能力与实际检测要求结合起来选择设备,并通过具体工况验证调整架的适用性。