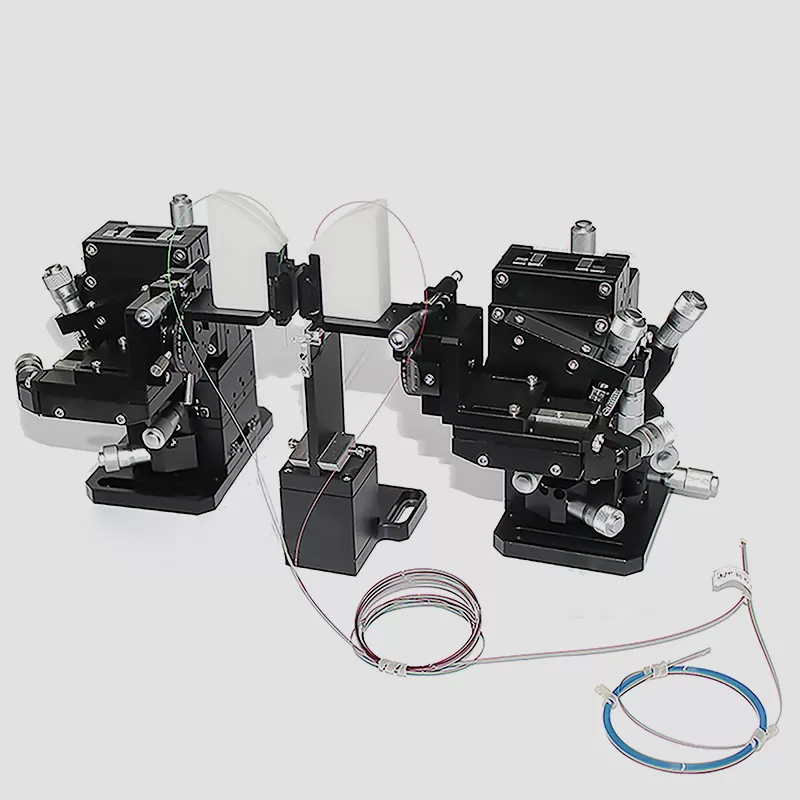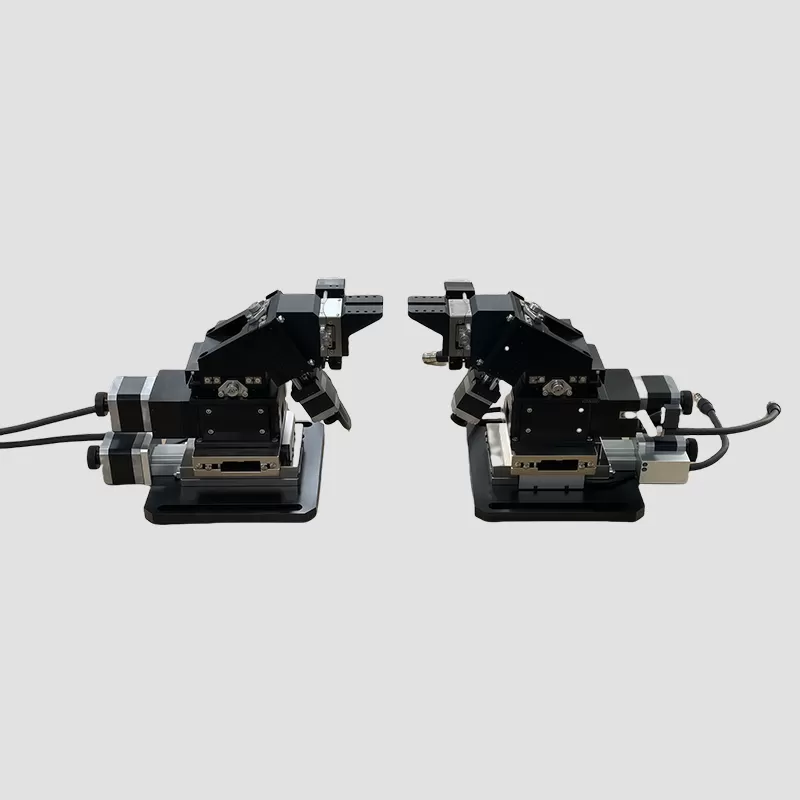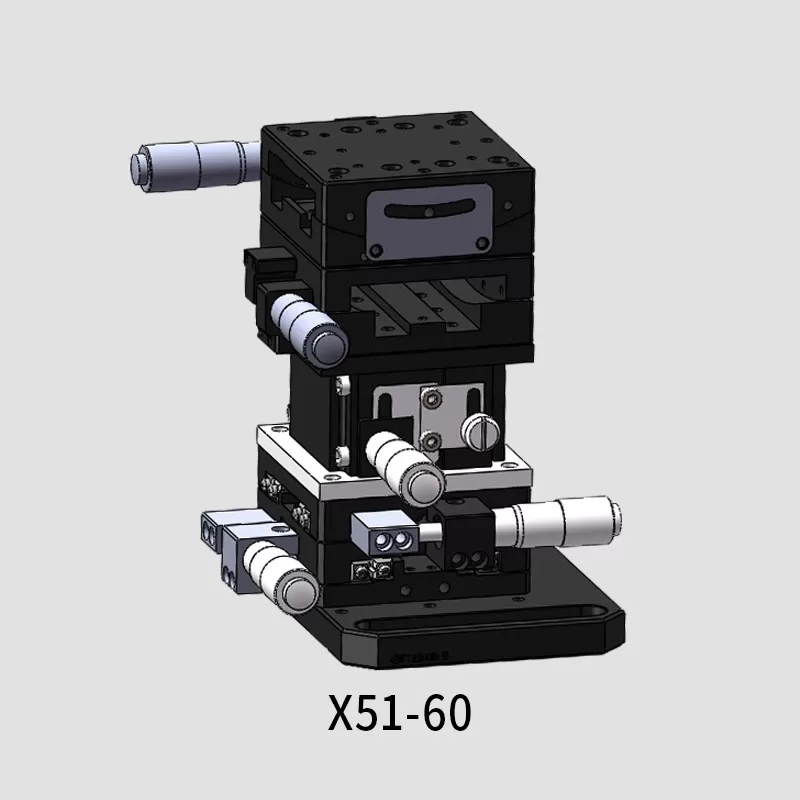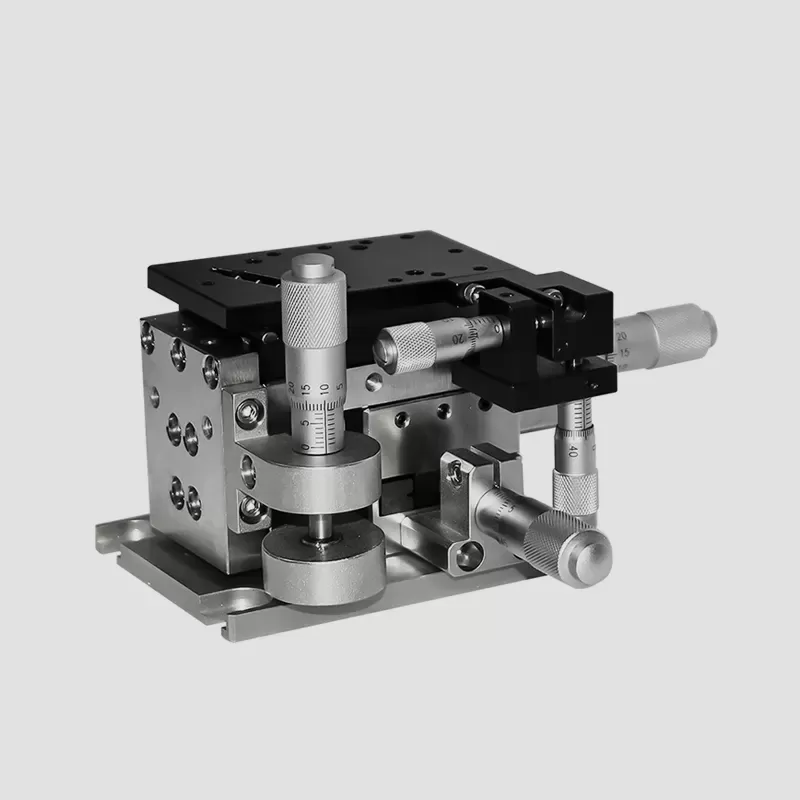

在光学、光电以及精密制造领域,器件调节往往不是单一方向的位置变化,而是涉及空间位置、角度姿态以及相互配合关系的综合调整。随着光机系统结构越来越复杂,传统单方向调整机构已经难以满足高精度装调需求。尤其是在光学器件定位、光纤耦合、激光模块装调等应用中,被调对象需要在多个方向上同时满足位置和方向要求。六维调整架通过多轴联动机构,将多个运动自由度结合起来,使器件能够在三维空间内进行综合调节。奔阅科技六维调整架利用多自由度机械结构,为精密设备中的位置修正和姿态优化提供了更加灵活的调整方式。
多轴联动机构的核心作用,在于解决多个调整方向之间的协同问题。在实际精密装调过程中,器件的空间状态通常由多个因素共同决定。例如,一个光学元件不仅需要调整横向位置,还需要保证高度、轴向距离以及安装角度符合要求。如果只依靠单一方向运动,完成一次调整后可能又会引入新的偏差。而多轴结构能够让不同运动方向相互配合,根据检测结果对器件状态进行综合修正,使调整过程更加接近目标状态。
六维调整架通常包含三个直线方向和三个角度方向的运动能力。直线方向主要用于修正器件在空间坐标中的位置偏差,例如中心偏移、高度差以及距离变化;角度方向则用于调整器件姿态,例如光轴方向变化、安装倾斜以及角度不一致问题。在精密调节过程中,这些自由度并不是完全独立工作的,而是需要根据实际误差状态进行组合使用。例如,在光纤对准过程中,位置变化和角度变化都会影响耦合状态,需要通过多个方向协同调整,逐步寻找最佳匹配位置。
在光学系统装调中,多轴联动机构能够提高调整效率。传统调整方式通常需要反复拆卸、重新安装,再通过测试确认结果,整个过程耗时较长。而采用六维调整架后,可以在器件固定状态下直接进行微量调整,根据测试反馈不断修正误差。通过多个自由度配合,可以减少重复装配带来的影响,提高装调过程的灵活性。对于研发测试阶段频繁更换器件或调整光路的场景,多轴调整结构能够提供更大的操作便利。
精密调节过程中,调整顺序和自由度配合同样重要。由于不同轴之间存在空间关联,某一个方向的变化可能影响其他方向的状态。例如角度调整可能导致光学中心位置发生变化,位置移动也可能改变器件之间的距离关系。因此,在实际使用六维调整架时,通常需要结合测量结果制定调整流程。先通过较大范围运动建立初步位置关系,再利用角度方向优化姿态,最后通过小范围调整完成精确匹配。多轴联动机构为这一过程提供了连续调整能力。
在光通信和光电器件领域,多轴联动机构的作用更加明显。光纤阵列、光模块、激光器件等产品通常需要实现较高精度的位置匹配。即使器件之间存在微小偏差,也可能影响光信号传输效果。因此,装调过程中不仅需要移动器件,还需要调整器件方向,使光路关系达到要求。六维调整架通过多个自由度共同作用,可以满足这类复杂空间定位需求,为精密耦合和光学校准提供机械基础。
除了调整灵活性,多轴联动机构还需要具备良好的稳定性。精密调节完成后,被调器件需要保持当前位置和姿态,否则可能影响测试结果或后续生产过程。因此,调整架的机械刚性、运动平稳性以及锁紧后的保持能力同样重要。对于实验研发设备,需要兼顾调节便利和重复使用;对于生产设备,则更加关注长期运行过程中的可靠性和一致性。
在自动化精密设备中,多轴联动机构还可以与检测系统结合,实现更加智能化的调整过程。例如,通过视觉系统、光学测试设备或其他检测方式获取当前状态,再根据反馈结果控制调整方向,使器件逐步达到目标位置。这种方式减少了人工判断误差,提高了复杂装调任务的可重复性。六维调整架作为机械执行部分,为自动化精密调节提供了基础结构支持。
从精密制造应用角度来看,六维调整架多轴联动机构的价值不仅在于增加调整方向,更在于实现多个自由度之间的协调配合。奔阅科技六维调整架可根据光学器件、光电模块、激光系统以及精密测试设备的不同需求,对调整结构、安装方式和应用环境进行匹配。通过多轴协同运动,可以帮助设备完成空间位置修正、姿态优化以及精密定位,提高光机系统装调过程的稳定性和可靠性,为高精度制造提供有效的机械调整方案。