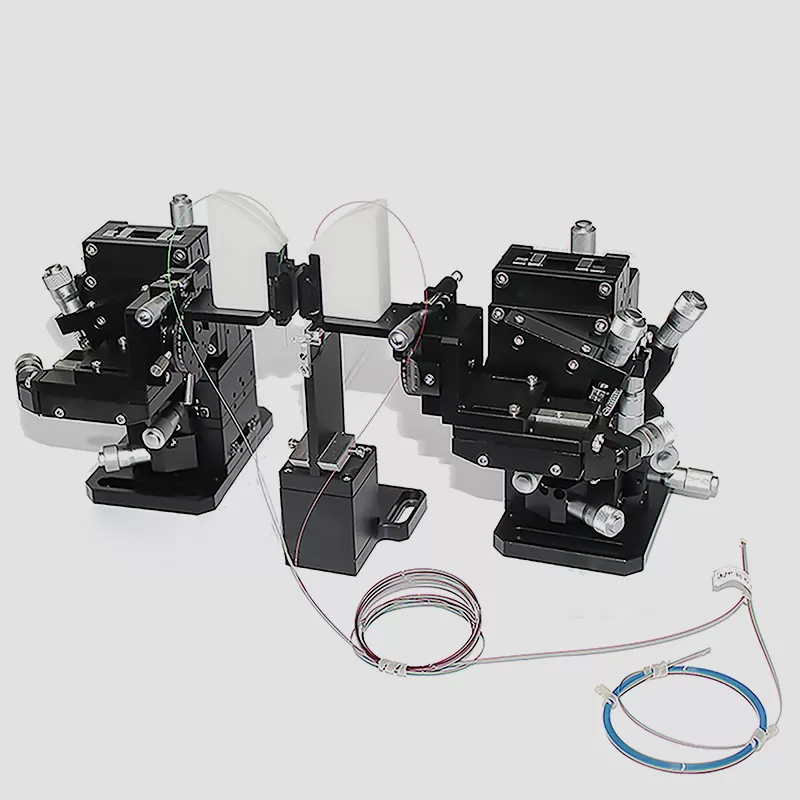

在光纤耦合、光波导对准、光学元件装调以及精密检测等工艺中,器件之间的位置关系往往需要同时从多个方向进行调整。仅依靠单一的直线位移机构,很难完成光纤端面、波导端面及光学元件之间的精确匹配。六自由度调整架通过XYZ三个直线方向和θx、θy、θz三个旋转方向提供多维调节能力,使被调器件能够在空间位置和姿态上进行综合校准,适合对准精度要求较高的光机电装调场景。
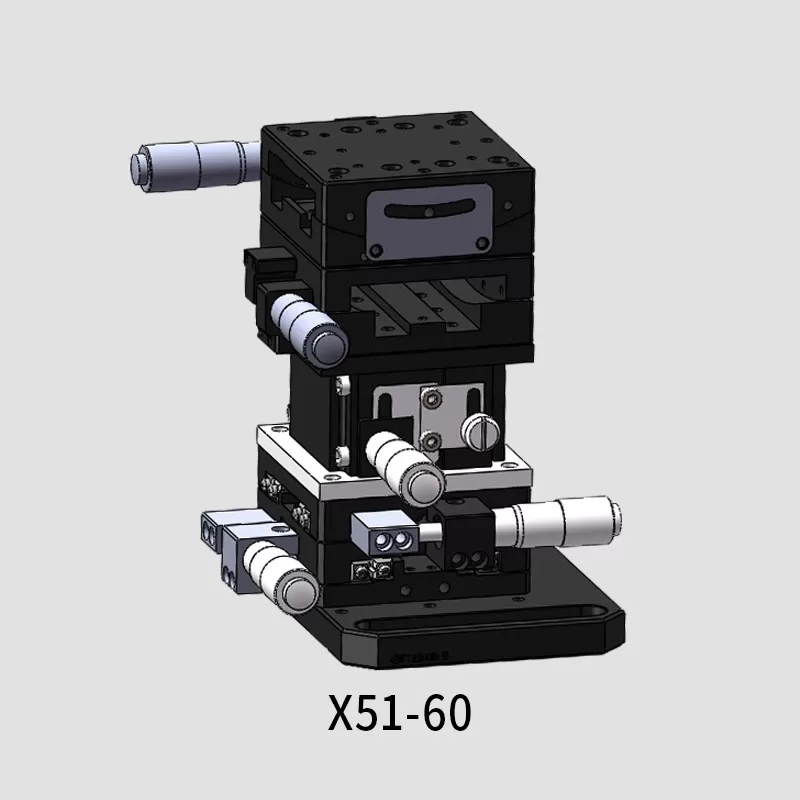
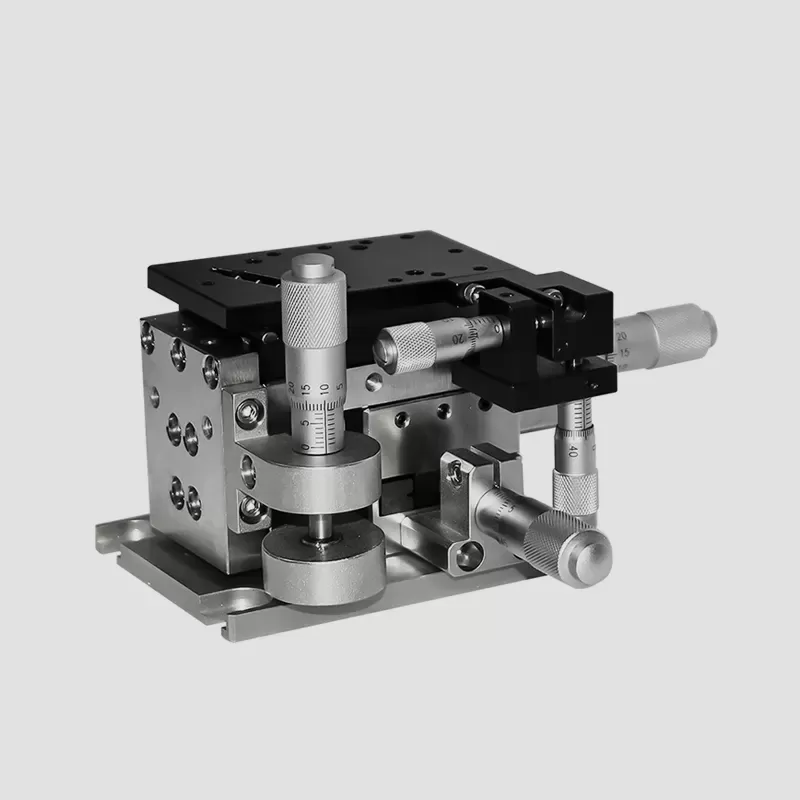
六自由度调整架的核心结构可以理解为“3个平移自由度+3个角度自由度”。XYZ三个方向主要用于改变器件在空间中的位置,分别完成前后、左右及上下方向的位移;θx、θy、θz三个方向则用于调整器件绕对应轴线的姿态。六个方向相互配合后,可以对光纤、光纤阵列、波导芯片及其他光学元件进行综合位置修正。对于多芯光纤或光纤阵列等对角度关系较敏感的器件,增加θz旋转调节后,可以进一步改善阵列与目标器件之间的空间匹配。
在光通信器件装调中,六自由度调整架常用于FA光纤阵列与PLC、AWG、硅光芯片等器件的精密对准。实际工艺通常需要先将光纤阵列和波导器件分别固定在对应夹具上,再通过调整架改变其中一侧器件的位置和角度。与此同时,系统可以利用光源、光功率计等设备检测耦合状态,通过不断调整使光学信号达到较好的传输效果。完成对准后,再配合点胶及UVLED光源进行局部固化,将已经确定的相对位置固定下来。
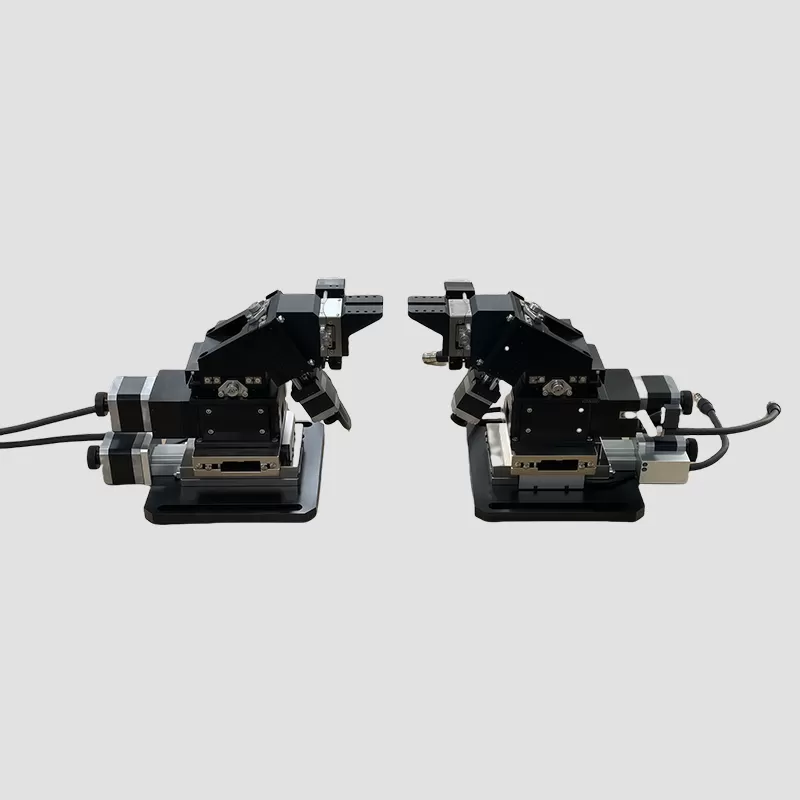
六自由度调整架的价值不仅在于“调得动”,更在于调节过程是否具有足够的稳定性和可重复性。光通信器件通常具有较小的耦合容差,调整过程中如果机构存在明显回差、晃动或刚性不足,就可能使操作人员难以判断实际位置变化。因此,调整机构需要兼顾运动精度、结构刚性、操作手感和锁紧稳定性。对于研发和实验室应用,手动调整架可以提供直观的微调方式;对于需要提高生产效率的场景,则可以采用电动六轴调整架,通过电动滑台和控制系统完成多轴运动。
手动六自由度调整架适合需要人工观察和实时判断的精密装调工位。操作人员可以结合显微镜、CCD或其他观察系统,对器件相对位置进行观察,并分别调整XYZ及三个角度方向。对于实验室研发、样品验证、小批量生产以及工艺开发,这种方式具有结构直观、调节灵活的特点。如果调整架与精密光纤夹具、显微观察系统和光功率测试设备组合,还可以形成较完整的手动耦合平台。
电动六轴调整架则更适合半自动及自动耦合设备。通过XYZ直动三轴和θx、θy、θz旋转三轴的组合,可以在软件控制下完成多方向运动。配合光功率检测和优化算法后,系统可以根据实时反馈的数据判断器件位置,并控制调整机构逐步接近目标位置。这种闭环调整方式能够减少人工逐轴寻找最佳位置的工作量,也更适合PLC、AWG及其他无源光器件的批量装调。
观察系统也是六自由度调整架应用中经常需要配套考虑的模块。在精密耦合过程中,仅依靠操作人员直接观察器件往往不够,因此可以结合显微变焦镜头、CCD相机和显示器构成在线观察系统。通过调整观察镜头的位置、焦距和视角,可以观察光纤端面、波导结构以及器件接触区域。对于复杂装调平台,还可以采用正面和侧面观察方式,为多方向调整提供视觉辅助。
六自由度调整架还需要根据具体器件设计夹具。光纤、FA光纤阵列、PLC、AWG、硅光芯片以及微型光学元件的外形尺寸和夹持方式不同,不能完全依赖通用夹具。合适的夹具需要在保证器件稳定性的同时,尽量避免遮挡观察区域和影响光路。对于需要点胶固化的工艺,还应预留UV光源、点胶针头及其他工具的工作空间,使调整、点胶和固化能够在同一工位顺利完成。
从设备选型角度来看,六自由度调整架需要根据器件尺寸、调节行程、精度要求、负载以及使用方式进行选择。研发阶段可以重点考虑手动微调能力和观察便利性;半自动设备则需要关注电动轴的控制方式以及软件兼容性;自动耦合系统则需要进一步考虑运动控制、传感器反馈和算法接口。如果用于FA光纤阵列或多芯器件,还应特别关注θz方向的旋转调节能力以及夹具的稳定性。
奔阅科技六维调整架采用XYZ三轴直线调节与θx、θy、θz三轴角度调节组合,可用于光纤、光纤阵列、光波导及各种光学元件的多自由度精密定位。产品覆盖手动调整架和电动六轴调整架,可根据不同装调需求与精密光纤夹具、显微观察系统、光功率测试设备、点胶设备及UVLED光源组合使用。在PLC、AWG、WDM、硅光芯片及光通信无源器件的耦合装调过程中,可作为核心运动调节模块,为器件精密对准和后续UV胶固定提供稳定的机械基础。