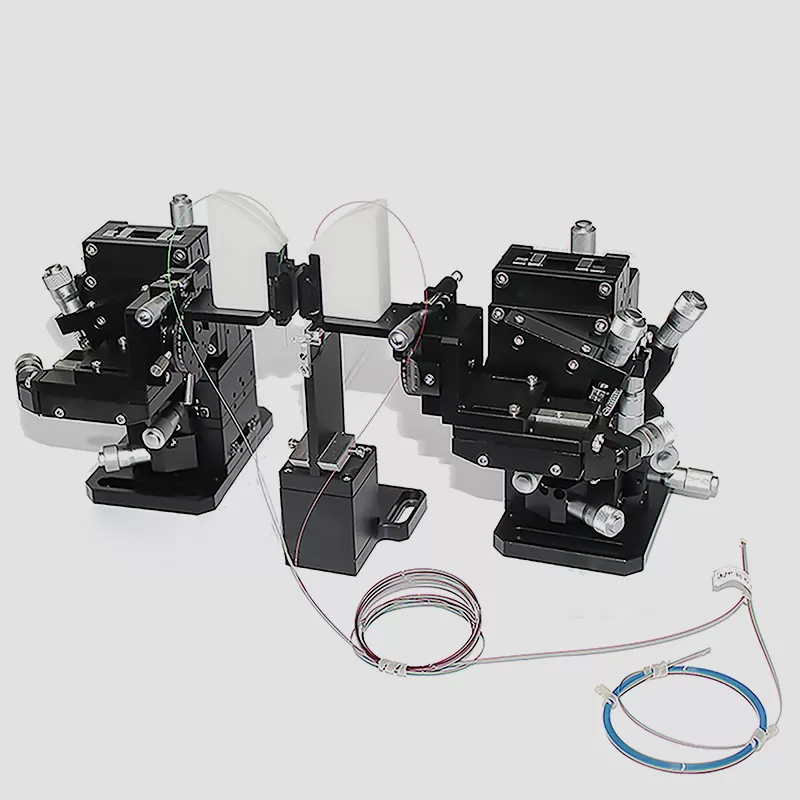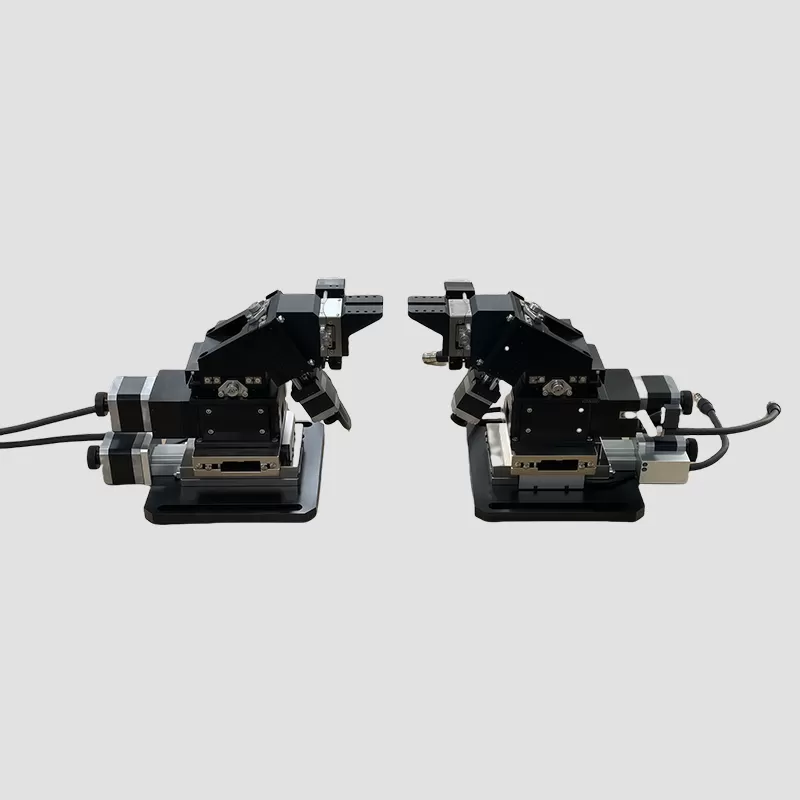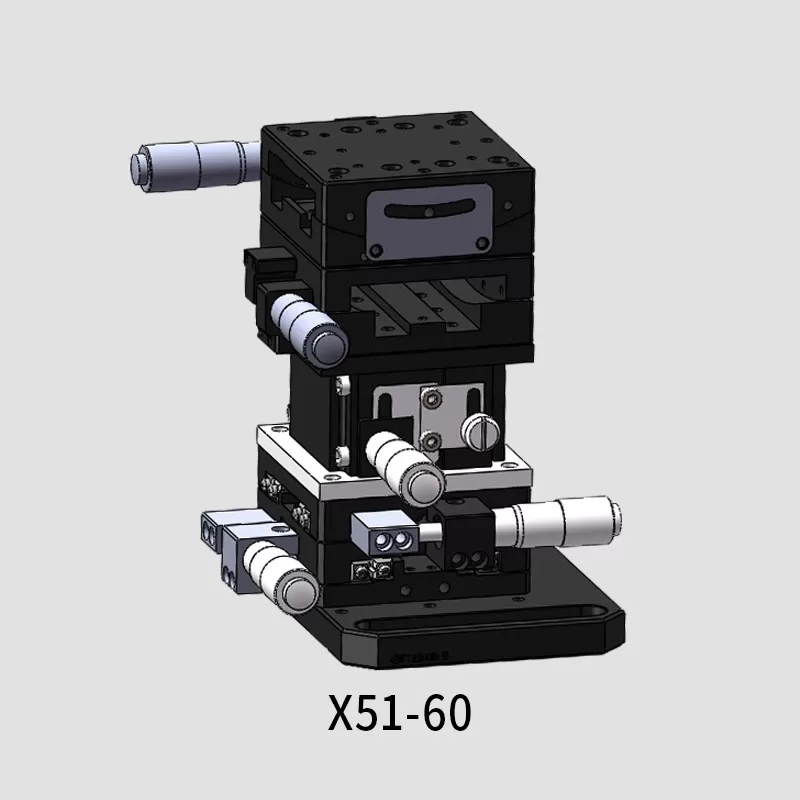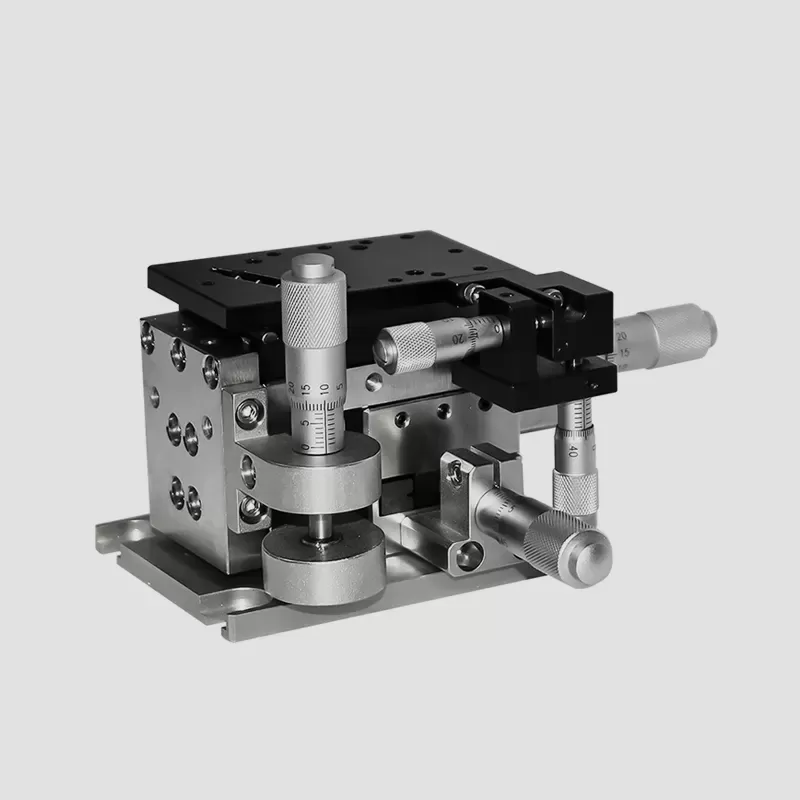

在硅光芯片、光通信芯片及光电集成器件的封装过程中,光纤与芯片端面之间的相对位置直接影响光信号耦合效率。由于光纤模场与芯片波导尺寸通常较小,且光路对横向偏移、垂直偏移和角度偏差较为敏感,仅依靠常规的平移定位很难完成高精度耦合。六维调整架通过三个平移自由度和三个旋转自由度,对光纤与芯片之间的空间位置和姿态进行精细调节,使两者逐步达到适合光信号传输的相对状态。
六维对准并不是简单地将六个方向分别调整到机械零位,而是结合光功率反馈、运动控制和耦合结构特征,对光纤端面与芯片光学接口进行多变量优化。实际操作通常包括初始定位、光路建立、粗调搜索、精细寻优、位置锁定和耦合复测等环节。
一、光纤与芯片端面为什么需要六自由度对准?
光纤与芯片之间的耦合,要求两侧光学接口在空间位置和方向上尽可能匹配。即使光纤端面已经靠近芯片耦合端面,如果横向位置、垂直位置或入射角度存在偏差,也可能造成光场重叠程度下降,进而影响耦合效率。
六自由度通常包括三个平移方向和三个旋转方向:
X轴平移: 调节光纤端面在芯片水平方向上的位置。
Y轴平移: 调节光纤端面在芯片垂直方向上的位置。
Z轴平移: 调节光纤端面与芯片端面之间的距离。
绕X轴旋转: 修正光纤端面的俯仰姿态。
绕Y轴旋转: 修正光纤端面的偏转姿态。
绕Z轴旋转: 调节光纤绕自身或端面法线方向的角度关系,具体作用取决于夹持结构和坐标定义。
其中,X、Y方向主要影响光纤模场与芯片波导的横向重叠,Z方向关系到端面间距及光路工作位置,三个旋转自由度则用于修正光纤端面姿态和光轴方向。
对于不同的芯片耦合结构,六个自由度的敏感程度并不相同。例如,端面耦合结构通常对横向位置和端面角度较为敏感;采用透镜或特殊光学接口的结构,还需要结合光学元件的焦点位置和工作距离进行调整。因此,六维调整架需要根据具体耦合对象确定运动范围、调节分辨率和机械布局。
二、建立光纤与芯片之间的初始机械定位关系
正式进行光功率寻优之前,需要先完成光纤和芯片的机械安装。芯片通常固定在光学平台或专用夹具上,光纤则通过夹持机构安装在六维调整架的运动端。
初始安装的重点是建立合理的相对位置,使光纤端面能够进入芯片耦合接口附近的有效搜索区域。如果初始位置偏差过大,即使调整架具备较高的运动分辨率,也可能需要进行大范围搜索,增加调试时间。
芯片固定时,应关注基板平整度、夹具刚性和安装重复性,避免调整过程中芯片发生微小移动。光纤夹持则需要保证夹持稳定,同时避免过大的夹持力引起光纤弯曲或端面位置变化。
在机械定位阶段,可以借助显微视觉系统观察光纤端面与芯片端面的相对位置,完成初步的水平、垂直和角度调整。视觉系统能够帮助建立初始位置,但不能完全代替光学耦合反馈。最终是否达到有效耦合状态,仍需要通过光功率或其他适用的光学测量信号判断。
三、通过三个平移自由度完成光纤端面的空间搜索
初始定位完成后,通常先利用X、Y、Z三个平移自由度建立光纤与芯片之间的有效光路。
X、Y方向主要用于搜索横向位置。调节时,可以在较大的搜索范围内逐步寻找光功率上升区域,再缩小步进距离进行精细调整。如果光纤端面与芯片波导的横向位置不匹配,接收端光功率通常会受到明显影响。
Z方向则用于调整光纤与芯片端面之间的距离。对于直接端面耦合结构,需要根据端面接近方式、器件结构和工艺要求控制间距,避免发生机械碰撞。对于存在透镜或其他中间光学元件的结构,Z方向还可能影响光束的聚焦位置和传播状态。
实际调节中,三个平移自由度并不一定完全独立。例如,改变Z方向位置后,光束在芯片端面上的分布可能发生变化,原先找到的X、Y最佳位置也可能随之改变。因此,精密耦合通常需要采用多轮迭代搜索,而不是一次完成三个方向的调整。
四、利用三个旋转自由度修正光纤端面姿态
当光纤端面与芯片端面的相对位置接近目标区域后,还需要检查两者之间的角度关系。即使X、Y、Z位置已经较为接近,如果光纤轴线与芯片波导方向不匹配,也可能导致光场耦合损失。
绕X轴和绕Y轴的旋转,通常用于修正光纤端面的俯仰和偏转状态。对于端面耦合结构,如果光纤端面存在倾斜,光束可能无法沿预期方向进入芯片波导,因此需要结合功率变化和视觉观察进行调整。
绕Z轴旋转的作用则与具体夹持结构有关。对于具有特定端面形状、偏振方向或非圆对称光学结构的光纤组件,绕轴角度可能影响光场方向和接口匹配;对于理想圆对称光纤,其敏感程度可能相对较低。
旋转调整时,需要注意旋转中心的位置。如果调整架的旋转中心与光纤端面存在偏移,旋转动作可能同时引起端面位置变化。因此,实际操作应考虑各轴之间的运动耦合,并在角度调整后重新检查X、Y方向的位置状态。
五、结合光功率反馈完成粗调与精细寻优
六维调整架提供的是空间运动能力,真正判断耦合状态是否改善,需要依靠光学测量反馈。常见方法是通过光源向光纤输入光信号,在芯片输出端连接功率计或其他光学检测设备,实时读取输出功率变化。
粗调阶段的目标是快速进入有效耦合区域。可以先利用视觉定位缩小初始搜索范围,再围绕主要敏感方向进行较大步距搜索。当检测到光功率明显上升后,逐步缩小运动步距,避免在较大范围内反复移动。
精细调整阶段则需要更加关注各自由度之间的耦合关系。通常可以先围绕X、Y方向寻找局部最佳位置,再优化角度和Z方向,随后重复进行小范围调整。对于光功率变化较敏感的结构,还可以采用逐轴扫描或多变量优化算法,寻找更稳定的耦合峰值。
需要注意,光功率达到局部最大值不一定意味着所有工艺指标都已满足。对于偏振敏感器件、多通道芯片或具有特定工作波长要求的产品,还需要结合偏振状态、通道一致性、波长响应和其他测试项目进行综合判断。
六、六维调整架的运动精度与耦合稳定性如何匹配?
六维调整架的性能不仅体现在能够完成六个方向的运动,还体现在微小位移控制、重复定位和长期稳定性方面。对于光纤与芯片端面耦合,机械运动中的微小偏差可能引起光功率变化,因此需要根据实际光学接口的容差确定调整架的技术指标。
选型时应重点关注几个方面:
运动分辨率与调节范围。 分辨率决定设备能够执行多细微的位移或角度变化,调节范围则决定其能否覆盖初始安装误差。两者需要结合实际工件尺寸和耦合搜索范围匹配,不能只关注单一指标。
重复定位性能。 同一位置多次调整后能否保持相近的机械状态,会影响多次耦合和批量装配的一致性。对于需要反复装夹的生产工艺,重复定位能力尤其重要。
结构刚性与抗振能力。 光纤端面与芯片接口之间的相对位置可能受到平台振动、线缆牵引和夹持应力影响。调整架应具备与应用相适应的结构刚性,减少外部扰动造成的位置变化。
轴间运动耦合。 六个运动轴在实际运行中可能存在一定的相互影响,尤其是旋转轴的旋转中心与光纤端面不重合时。需要通过机械结构设计和运动标定,降低非预期位移。
对于手动六维调整架,操作人员可以直接控制各轴完成位置搜索,适合研发验证和实验室精密调试。电动六维调整架则能够通过电机和控制系统执行微小步进,便于与功率计、视觉系统和自动耦合软件配合。具体选择应结合耦合频次、自动化程度和调试方式确定。
七、从初始对准到最终锁定建立完整耦合流程
六维调整架的实际应用需要形成一套连续、可重复的耦合流程,而不是单纯依靠操作人员逐轴寻找最佳位置。
首先,将芯片固定在基准夹具上,检查光纤端面状态和夹持位置,完成设备初始标定。随后,通过视觉系统或机械基准将光纤移动至芯片耦合端面附近,建立初始光路。
接着,启动光源和功率检测设备,确认测量链路正常。利用六维调整架完成X、Y、Z方向的粗调,使光功率进入可检测范围;随后调整三个旋转自由度,修正端面姿态,再通过小步距扫描优化各轴位置。
当光功率达到目标状态后,需要检查耦合位置的稳定性,并根据产品工艺执行固定或粘接。如果采用UV胶进行固定,还应考虑胶量、点胶位置、预固化方式和最终固化过程对光纤位置的影响。胶层收缩或固化应力可能改变原有对准状态,因此不能将固化前的最佳光功率直接视为最终封装结果。
最后,应在固定完成后重新测量光功率,并根据产品要求检查插入损耗、回波损耗、通道一致性或其他光学性能。对于多通道光学器件,还应检查各通道的耦合状态,避免只优化单一通道而影响整体性能。
奔阅科技提供的六维调整架可用于光纤与芯片端面之间的多自由度精密定位,具体轴向结构、运动范围和控制方式需要根据耦合对象及设备配置确定。对于硅光芯片、光通信芯片和精密光学组件的封装,六维调整架的价值不仅在于完成六个方向的机械调节,更在于与视觉定位、光功率检测及自动控制系统配合,形成从初始定位、光路搜索到精细寻优和固化后复测的完整流程。只有将机械运动精度与光学反馈结合起来,才能提高光纤与芯片端面耦合的调试效率和工艺重复性。