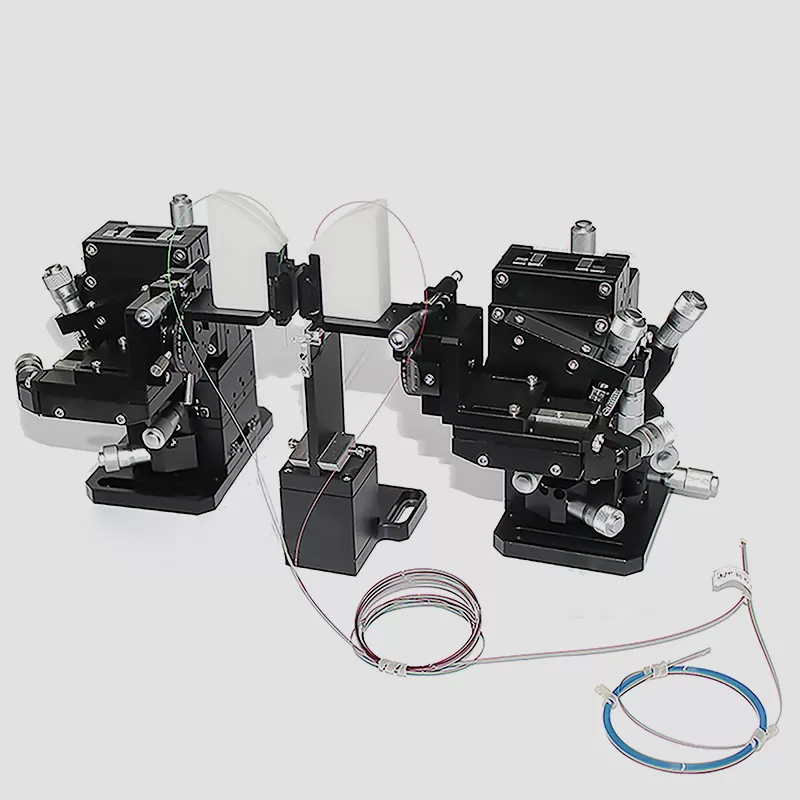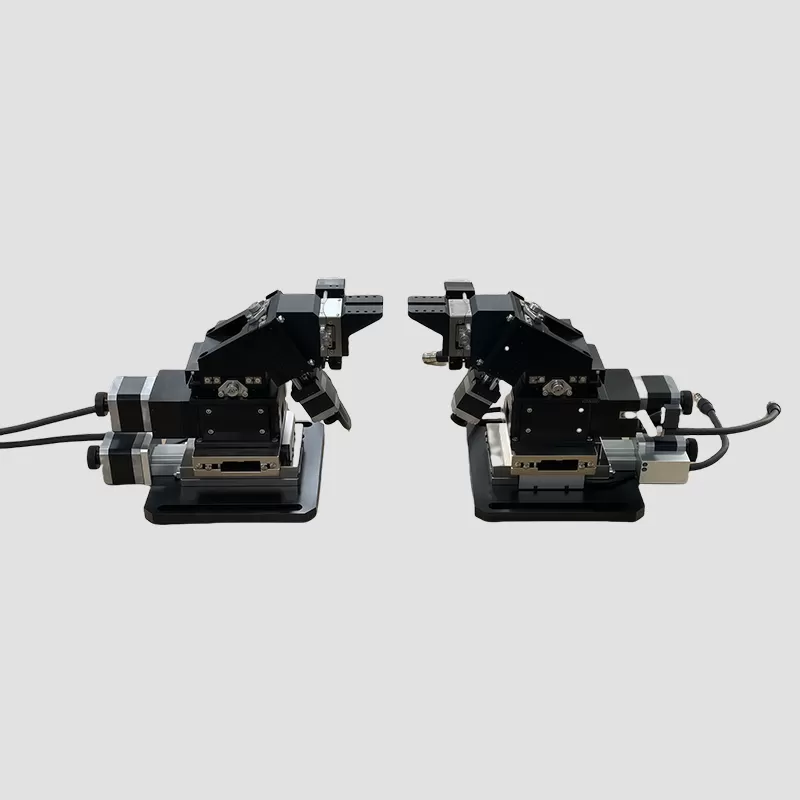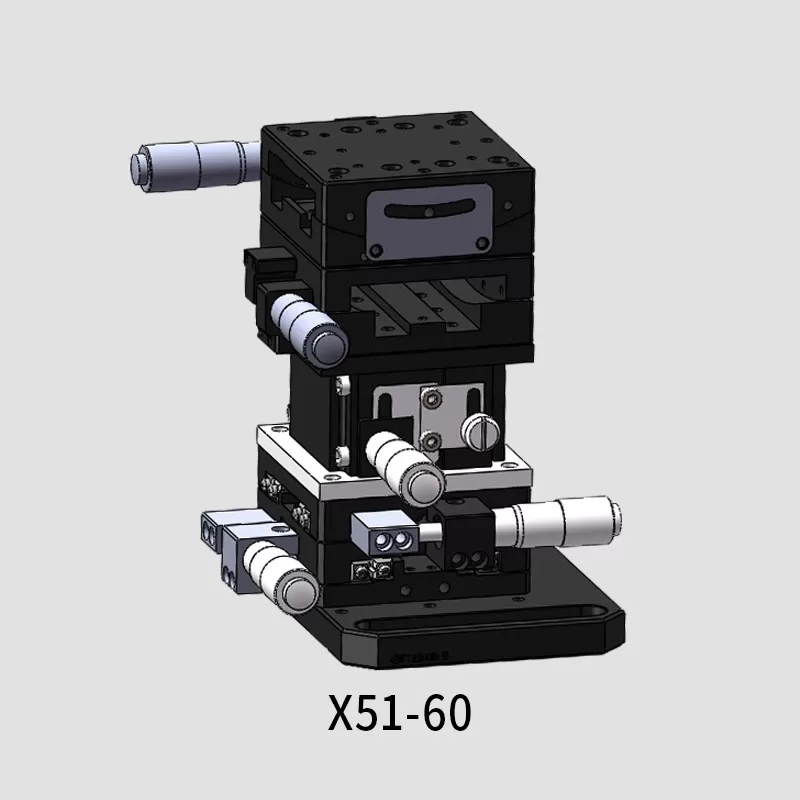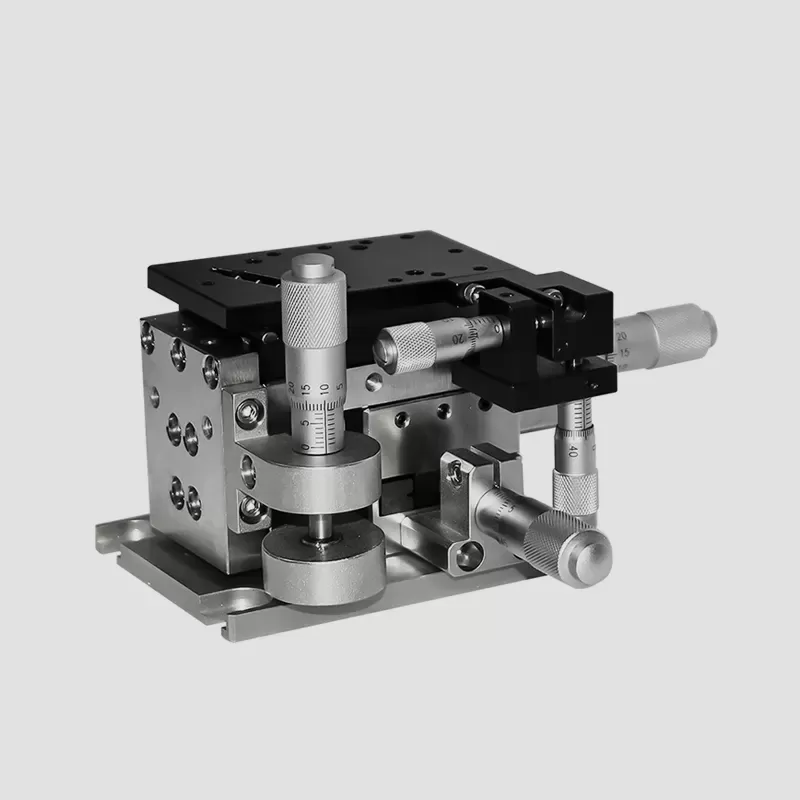

在光通信器件、光模块封装及光学组件装配过程中,光纤与透镜、激光器、探测器或其他光学器件之间的相对位置,直接影响光信号的耦合效率和传输稳定性。由于光纤纤芯尺寸较小,光学器件的有效耦合区域也十分有限,常规机械定位很难一次性达到理想的对准状态,通常需要借助精密调整架进行多方向微调。四维调整架正是为这类定位需求提供运动支持的设备之一。它通过四个独立或关联的运动自由度,改变光纤与光学器件之间的相对位置,使光路逐步接近最佳耦合状态。其精密对准能力不仅取决于调节轴数量,还与运动结构、传动方式、导向机构、调节分辨率及整体稳定性密切相关。
一、四维调整架的四个运动自由度如何分配?
四维调整架通常用于实现四个方向的精密位置调节,具体轴向配置需要根据光学系统的结构确定。常见配置可以采用X、Y、Z三个直线运动方向,再增加一个角度调节自由度,例如绕某一轴线进行俯仰或偏摆调整。其中,X轴和Y轴主要用于修正光纤与光学器件在横向平面内的位置偏差,Z轴用于调整两者之间的轴向距离,角度轴则用于修正光纤端面或器件光轴之间的角度误差。需要注意,四维并不意味着所有四维调整架都采用完全相同的轴向组合。有些应用更关注两个横向位置、一个轴向位置和一个旋转角度,具体配置应由光路结构、器件安装方向及对准工艺决定。选型时首先要明确需要修正的实际误差类型,再确定运动自由度。
二、直线运动结构决定位置调整的稳定性。
在光纤与光学器件对准过程中,X、Y、Z三个方向的直线运动通常承担主要定位任务。调整架需要在有限行程内实现连续、平稳的微小位移,同时尽量减少运动过程中的偏摆、间隙和回程误差。常见精密运动结构包括交叉滚柱导轨、柔性铰链导向以及其他精密直线导向机构。交叉滚柱导轨能够提供较好的运动支撑和刚性,适合需要一定承载能力及较长调节行程的应用;柔性铰链则通过弹性变形实现微位移,能够减少传统滑动结构中的摩擦和间隙,适用于行程较小、对运动平稳性要求较高的精密调整场景。实际选择时,需要结合光纤夹具、光学器件重量、安装空间和所需调节范围综合判断,不能只根据导轨类型判断设备精度。
三、角度调节结构用于修正光轴偏差。
光纤与光学器件的耦合不仅要求横向位置准确,还需要尽可能保持光轴方向一致。如果光纤端面与透镜或器件的光轴存在角度偏差,即使X、Y方向的位置已经接近最佳状态,也可能出现耦合效率不理想的问题。因此,四维调整架中的角度调节轴具有重要作用。常见实现方式包括微调螺杆驱动的摆动结构、精密转动支点结构以及柔性铰链角度机构等。调节过程中,机构需要围绕设计的旋转中心产生可控角度变化,尽量避免角度调整同时引起较大的位置偏移。对于光纤耦合应用,角度轴的旋转中心是否接近实际光学对准基准尤其重要。如果旋转中心与光纤端面或目标光学位置相距较远,调整角度时就可能引入额外的横向位移,增加后续补偿工作。
四、手动与电动调节方式如何选择?
四维调整架可以根据应用需求采用手动或电动调节方式。手动调整架通常通过微分头、精密螺杆或其他机械微调机构驱动运动平台,操作人员可以根据显微观察、功率计读数或光学检测结果逐步调整位置。其结构相对直观,适用于实验室研发、工艺验证、小批量生产以及对自动化要求不高的装配工位。电动四维调整架则通过电机和精密传动机构实现运动控制,可以与控制器、上位机及自动化系统配合,适合需要程序化定位、重复调节或多工位协同的应用。需要注意,电动结构并不必然比手动结构具有更高的实际对准精度,最终表现还取决于电机控制分辨率、传动间隙、导向精度、负载和控制算法。对于需要人工观察并实时判断耦合状态的研发工位,手动调节可能更灵活;对于需要记录位置数据和重复执行调节流程的设备,电动方式更便于集成。
五、四维调整架如何配合光纤耦合完成精密对准?
实际对准通常不是简单地依次调整四个轴,而是根据光学反馈逐步修正位置和角度。以光纤与透镜组件耦合为例,首先需要将光纤和光学器件分别固定在对应夹具上,确保初始安装位置处于调整架的有效行程范围内。随后建立光路并采集初始光功率或耦合效率数据,根据反馈判断主要偏差方向。通常先通过X、Y方向寻找横向位置的较优区域,再调整Z方向改善轴向间距,之后根据光功率变化修正角度。由于不同轴之间可能存在耦合影响,某一方向调整后,其他方向也可能需要重新微调。因此,实际操作往往需要多轮迭代,直到光学反馈达到工艺要求。对于采用主动对准的设备,还可以将光功率计、光学检测模块与电动调整架连接,通过控制软件实现自动搜索和位置优化。
六、评价四维调整架不能只看调节分辨率。
在精密光学应用中,调节分辨率只是评价调整架性能的一个维度。还需要关注有效行程、重复定位能力、运动直线度、角度调整范围、承载能力和结构刚性。比如,某些光纤耦合工位需要较大的初始位置修正范围,如果调整架行程不足,即使微调分辨率较高,也难以完成有效对准;如果设备在负载变化或锁紧后出现明显位置偏移,同样会影响最终耦合结果。此外,调整架的安装基准、夹具加工精度和光纤固定方式也会影响整体对准表现。对于需要长期保持耦合状态的光学组件,还应检查调整完成后的机械稳定性,避免振动、温度变化或锁紧操作引起位置漂移。选型时应结合实际光学系统建立完整的性能评价标准,而不是单独比较某一个精度参数。
七、根据光学系统需求配置四维调整架。
四维调整架并不是所有光纤耦合场景的通用配置。对于主要存在横向位置偏差和轴向间距误差的系统,三轴直线运动配合一个角度自由度可能已经能够满足要求;如果光学器件还需要独立调整多个旋转方向,则可能需要进一步考虑五维或六维调整架。奔阅科技可根据光纤与光学器件的安装结构、对准方向、调节行程及负载要求,配置手动或电动四维调整架,并结合实际耦合设备设计运动平台和夹具接口。在方案确定前,应明确光纤端面、透镜中心及目标光轴之间的空间关系,分析各运动轴的作用和相互影响,再通过实际耦合测试确认调整架是否满足定位需求。合理的四维运动结构,能够为光纤与光学器件之间的精密对准提供稳定、可控的机械基础,也有助于提高光学装配和耦合工艺的一致性。