
在光通信、半导体光电器件和精密光学制造领域,微小组件的空间位置与角度偏差,可能直接影响光路对准、耦合效率和装配一致性。六维调整架设备通过三轴平移与三轴旋转,为精密组件提供多自由度定位能力,广泛用于光纤阵列、平面光波导、PLC、AWG及各类光学元件的对准与调试。对于采购企业而言,选择六维调整架设备厂家,不仅要考虑运动平台本身,还应关注设备与夹具、观察系统、检测仪器及生产工艺之间的适配程度。
一、六维调整架设备的核心作用是什么
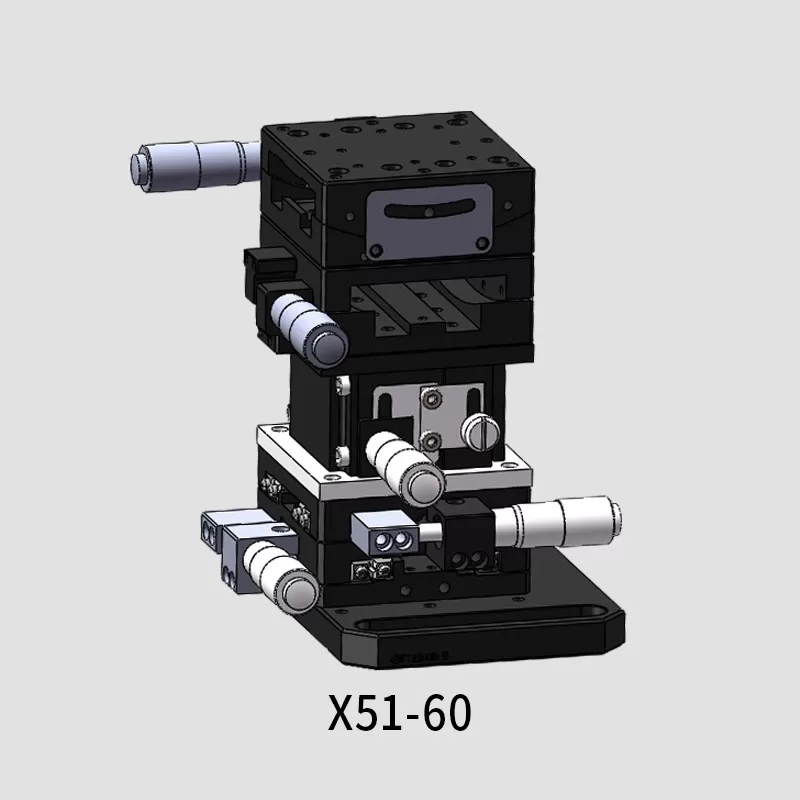
六维调整架通常由X、Y、Z三个直线运动轴,以及绕相应轴线旋转的三个角度调整轴构成。通过六个自由度的组合,设备能够对被测或待装配工件的位置和姿态进行调整,满足精密光学装调中对空间定位的要求。
在普通机械定位场景中,三轴平移可能已经足够;但在光纤与光学芯片耦合、透镜光路校准等工艺中,角度偏差同样可能改变光的传输路径。此时,六维调整架能够提供更完整的调整维度,使操作人员或控制系统可以逐步优化组件之间的相对位置。
需要注意的是,六维调整架并不意味着六个轴都具有相同的精度、行程和承载能力。不同结构设计及配置的设备,在微调能力、机械稳定性和运动范围方面可能存在明显差异。因此,设备选型必须结合实际应用进行判断。
二、六维调整架设备厂家需要具备哪些技术能力
评价六维调整架设备厂家,首先要考察机械结构设计能力。运动机构的刚性、导向结构、传动方式及轴系布局,会影响平台运行的平稳性和位置保持能力。对于需要长时间进行精密对准的应用,还应关注回程误差、重复定位表现和外部振动对设备的影响。
其次,需要关注多轴之间的协调性。六维调整架通常不是单轴运动部件的简单组合,某一轴运动可能对其他方向的位置或角度产生影响。对于精密耦合工艺,这种多轴运动关系需要在实际负载和安装条件下进行评估。
第三,设备厂家应能够根据工件的结构和工艺需求提供合适的安装接口及配套夹具。即使调整架本身的机械指标符合要求,如果工件装夹不稳定、安装基准不合理,仍可能影响最终对准结果。采购时应将整套工装的适配性纳入技术评估,而不是只关注平台参数。
三、光通信器件装调对设备配置有哪些要求
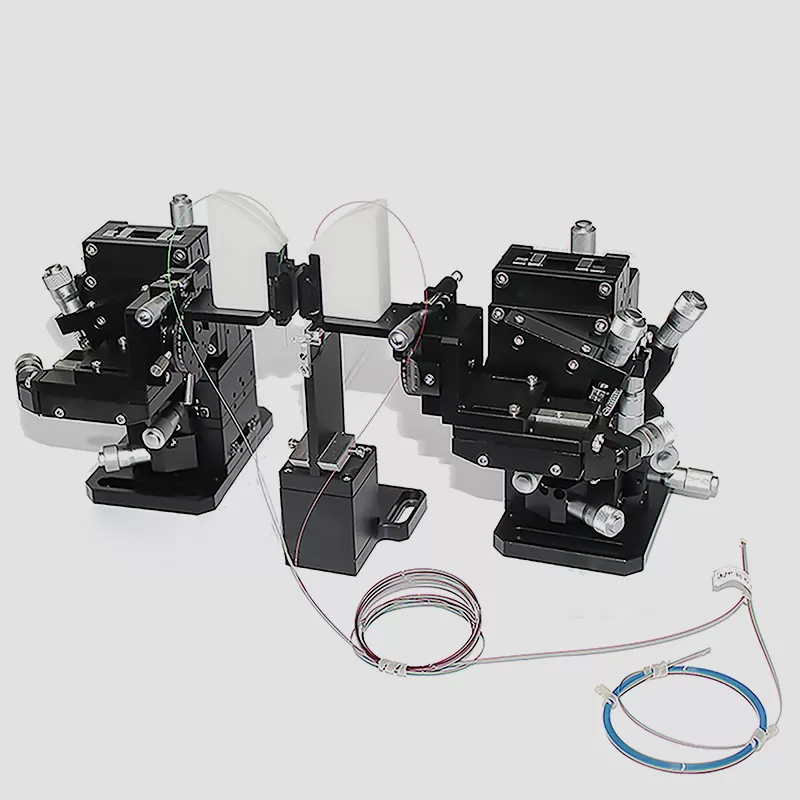
在光通信器件制造中,六维调整架常用于光纤阵列、PLC平面光波导、AWG阵列波导光栅及硅光芯片等组件的对准工序。这些应用通常需要将光纤或其他光学元件移动到适当的位置和角度,再通过光功率等检测指标判断对准状态。
对于单通道耦合工位,设备配置需要考虑光纤固定方式、微调范围、显微观察空间和检测仪器布局。对于多通道器件,还需要进一步评估阵列夹具、通道检测方式以及不同通道之间的调整关系。
在部分工艺中,光学对准完成后还需要使用UV胶进行固定。此时,六维调整架不仅要满足对准阶段的运动需求,还需要考虑固化期间的位置保持、胶水施加空间和UVLED光源的照射方向。如果这些环节缺乏协调,可能出现对准完成后不便点胶、照射位置受限或固化过程中组件发生偏移等问题。
因此,面向光通信领域的六维调整架设备选型,应结合完整工艺流程开展评估,明确设备在对准、检测、固定和复测等环节中的具体作用。
四、手动与电动六维调整架如何选择
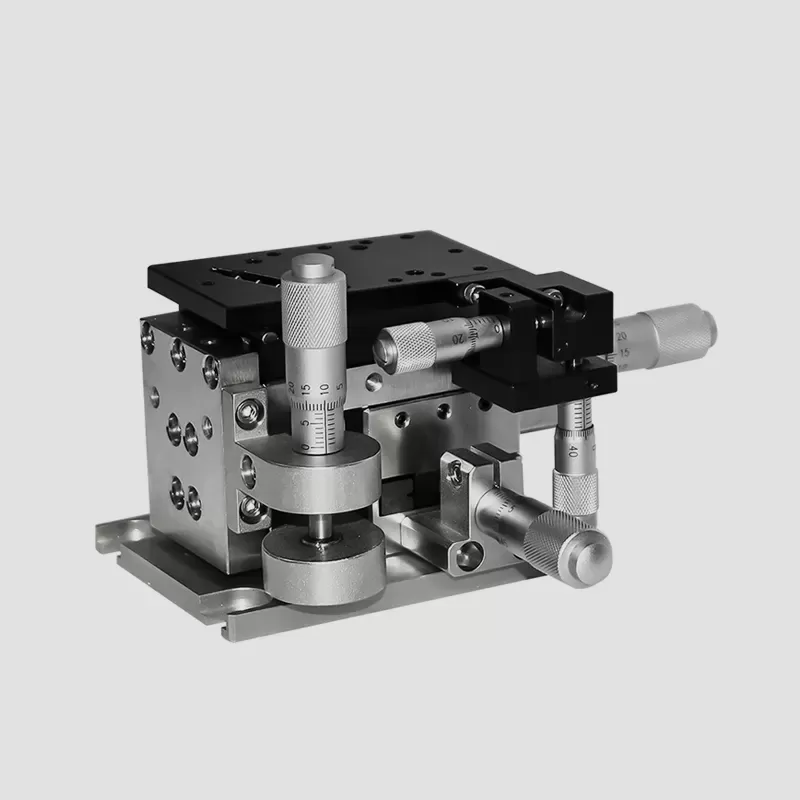
手动六维调整架通常依靠微调机构完成各轴运动,适用于实验室研发、工艺验证、样品调试和需要人工观察判断的精密定位任务。操作人员可以根据显微图像或光功率变化逐步调整位置,适合工艺尚处于探索阶段的场景。
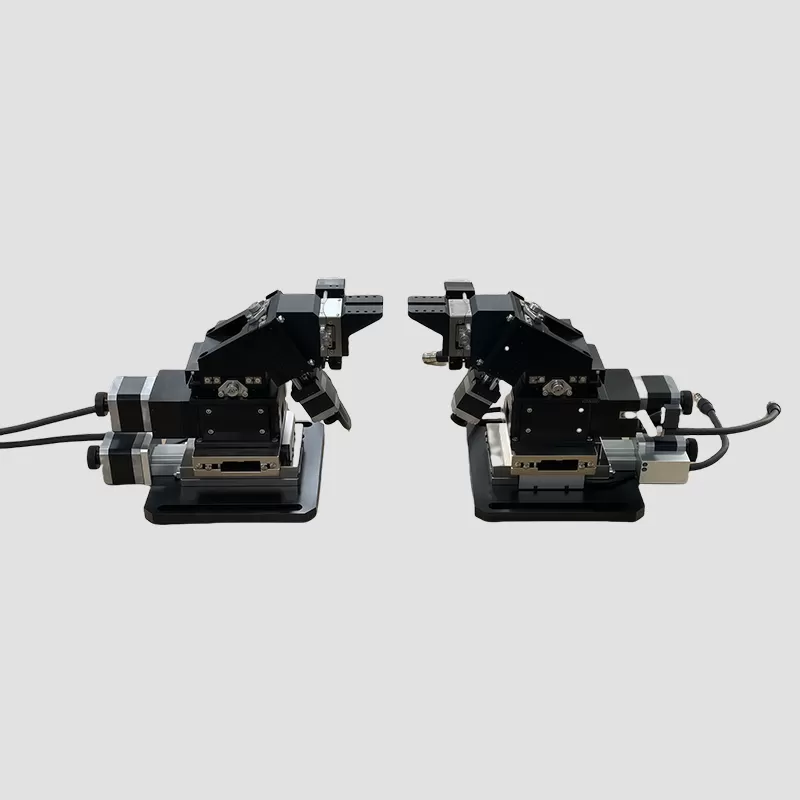
电动六维调整架通过驱动机构控制运动轴,适用于需要程序化运动、重复执行调整动作或与外部检测系统联动的应用。具体设备可以采用不同的电机、控制器及软件配置,采购时应确认各轴是否支持独立控制、运动指令如何执行,以及控制接口能否与现有系统匹配。
如果目标是建设自动耦合设备,则还需要考虑光功率计、运动控制器、反馈算法、视觉系统和上位机软件等组成部分。单独配置电动六维调整架,只能提供相应的运动基础,并不等于整套设备已经具备自动搜索、自动寻优或自动耦合能力。
五、夹具和观察系统决定设备的实际适用性
六维调整架在不同应用中,需要承载的工件可能包括光纤、光纤阵列、光学镜片、波导芯片或其他精密组件。这些工件在尺寸、形状、重量及固定方式方面存在差异,因此,夹具设计是设备适配的重要环节。
对于光纤阵列,需要关注装夹基准、光纤端面位置和操作空间;对于平面光波导及芯片类组件,则需要考虑芯片固定方式、工作距离和周边器件的布局。夹具设计不合理,可能增加调整难度,甚至影响运动机构的实际稳定性。
观察系统同样需要提前规划。显微镜、工业相机或其他检测设备应与调整架的运动方向、工件位置及操作空间相协调。对于需要边观察边调整的工位,应确认各运动轴在整个行程范围内不会与镜头、光源、线缆或其他机构发生干涉。
六、六维调整架设备选型应重点核对哪些指标
采购六维调整架设备时,建议从以下几个方面进行技术确认。
1.六轴运动范围:明确三个平移轴和三个旋转轴的有效行程,判断能否覆盖实际装调需求。
2.运动分辨率与重复定位能力:区分理论驱动分辨率、最小可控运动和实际重复定位表现,核实相应测试条件。
3.承载与结构稳定性:根据工件、夹具和附加组件的总重量及重心位置进行评估。
4.轴间运动影响:确认多轴调整时是否会产生明显的位置耦合或姿态变化。
5.控制与通讯接口:对电动设备,应核实驱动器、控制器、通讯协议及软件的兼容性。
6.安装和维护条件:检查安装孔位、设备尺寸、线缆布局、限位方式和后期维护要求。
技术参数的比较应建立在相同或可比的测试条件之上。例如,空载条件下的运动表现,不一定等同于安装实际夹具后的表现。对于高精度光学应用,使用实际工件进行装夹、运动和检测验证,通常比单纯比较产品参数更有参考价值。
七、奔阅科技六维调整架设备及配套应用
奔阅科技提供六维调整架和精密光学对准耦合相关设备,可根据应用需求配置XYZ三轴平移与三轴旋转调整机构,服务于光纤阵列、PLC、AWG、平面光波导及其他精密光学组件的定位和装调。
在实际工艺中,六维调整架可以与光纤夹具、显微观察系统、光功率检测设备、电动运动机构及UVLED点光源等模块配合。对于需要进行光学耦合的应用,可根据通道数量、工件结构、对准方式和检测流程规划设备布局;对于需要UV胶固定的工艺,则应进一步考虑点胶操作空间、光源照射路径和固化期间的稳定性。
选择六维调整架设备厂家时,建议先明确工件规格、载荷条件、调整范围、精度要求和操作方式,再由厂家根据实际工艺确认设备结构及配套配置。奔阅科技可围绕具体装调需求提供相应的设备配置与应用适配建议,帮助用户从单一运动平台的选择,延伸到完整工位的结构规划与功能匹配。