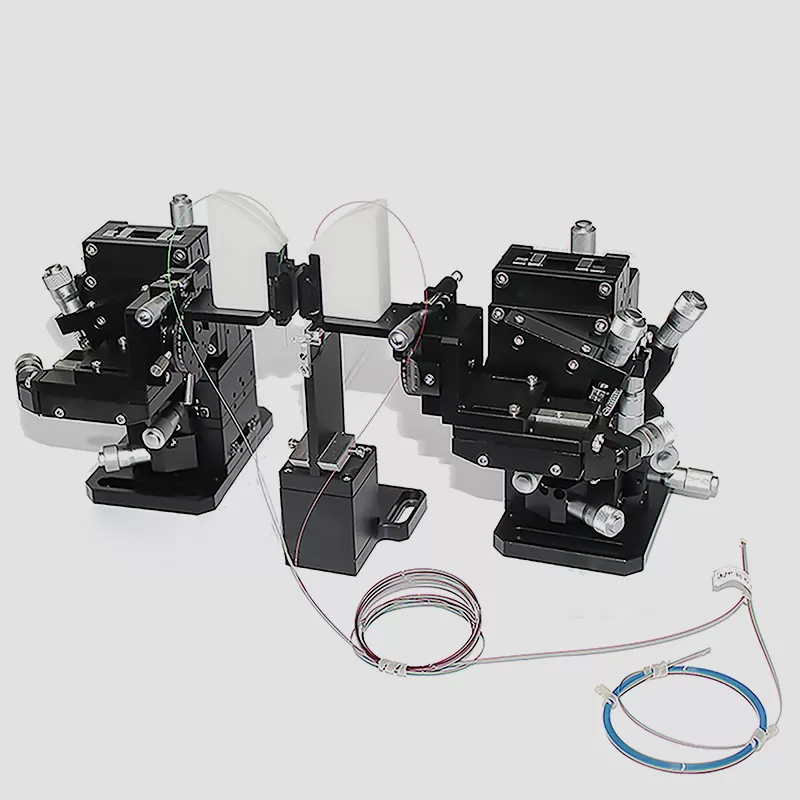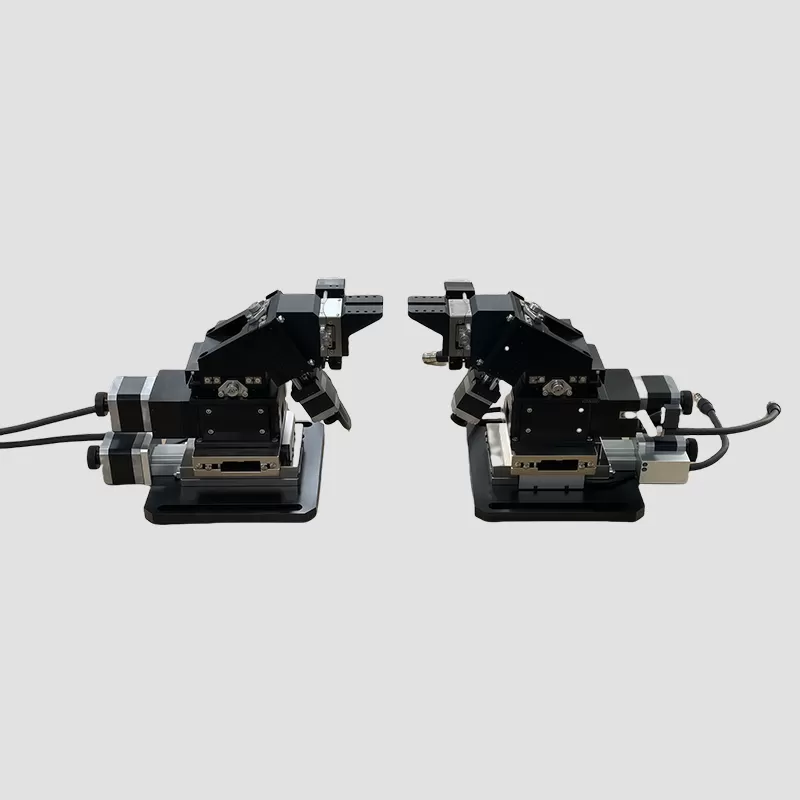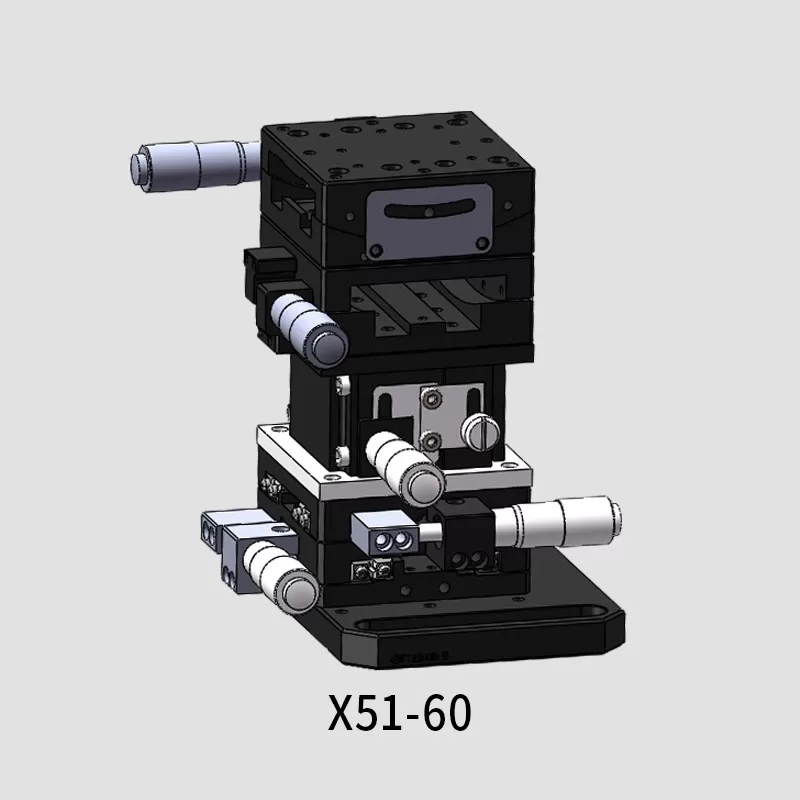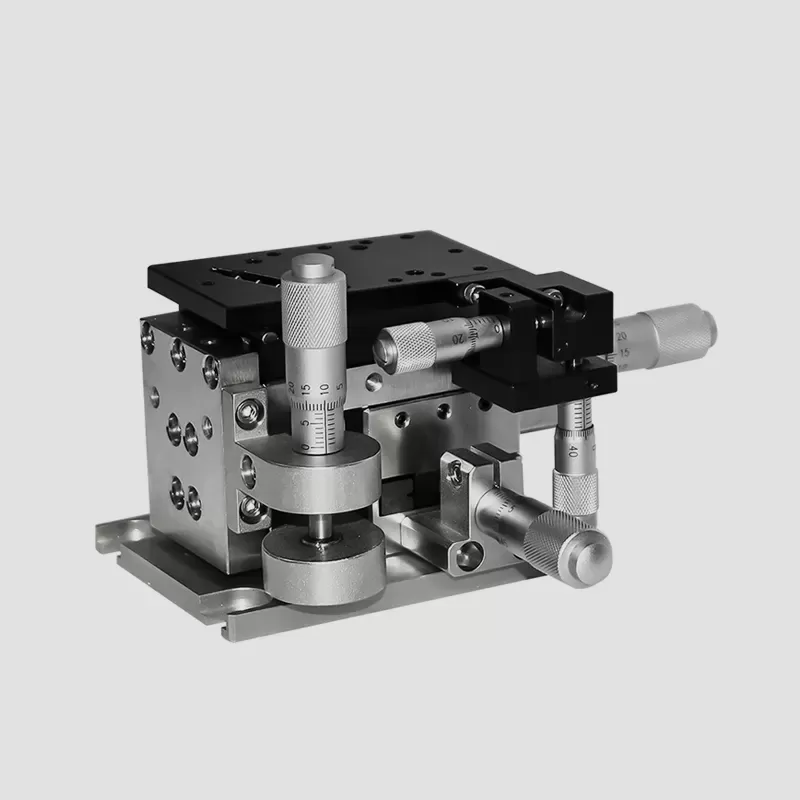

精密装调设备中的机械调整,与普通机械定位存在明显区别。普通设备更多关注零件是否安装到位,而精密装调过程则需要解决器件之间的位置关系、方向关系以及空间匹配问题。特别是在光学、光电和精密电子领域,被调整部件往往尺寸较小,但其安装状态会影响整个系统性能。因此,调整机构不仅需要具备移动能力,还需要在有限空间内实现稳定、可控的微量调节。六维调整架通过多个运动方向组合,为精密装调设备提供了更加灵活的空间调整方式。奔阅科技六维调整架可根据不同装调对象和设备结构进行匹配,用于满足复杂器件在机械定位和姿态调整方面的需求。
六维调整架的重要特点之一,是能够将位置调整与姿态调整结合在同一机构中。在传统装配方式中,如果器件安装后出现位置偏差或角度偏差,往往需要重新拆卸、调整安装位置,再进行重复验证。这种方式不仅耗费时间,也容易受到人为操作影响。六维调整架通过多个方向的运动自由度,使操作人员可以直接在安装状态下对器件进行修正。例如,当器件中心位置存在偏移时,可以通过直线方向进行调整;当器件方向存在倾斜时,则可以利用角度方向进行修正。不同自由度承担不同调整任务,使复杂装调过程更加清晰。
从机械结构角度来看,六维调整架通常由多个运动模块组合形成,不同运动方向之间需要保持良好的配合关系。在精密装调设备中,一个方向的移动可能会影响其他方向的空间关系,因此机构设计需要考虑运动之间的协调性。例如,在调整某一角度后,被调器件的有效位置可能发生变化,此时需要通过其他方向进行补偿。多自由度结构的价值并不是简单增加调整数量,而是让装调人员能够根据实际误差状态选择合适的运动方向,对空间位置进行综合修正。
精密装调环境对调整架的稳定性也提出了较高要求。被调器件完成定位后,需要在后续测试、固定或运行过程中保持当前状态。如果机构在调整后出现回弹、松动或位置变化,就可能影响装调结果。因此,六维调整架除了关注调节能力,还需要考虑机械刚性、运动平稳性以及锁紧后的保持状态。对于光学器件、光纤组件和激光模块等应用,被调部件通常对位置变化较为敏感,调整机构的稳定性会直接影响最终装调质量。
重复定位能力也是精密装调设备中的重要机械特点。在研发测试或批量装配过程中,设备可能需要多次调整相同类型的器件。如果每次调整后的状态差异较大,会增加工艺控制难度。六维调整架通过明确的运动方向和机械结构,使调整动作具有一定规律性。配合合适的工装和检测方式,可以帮助设备实现更加稳定的装调流程。对于需要频繁更换产品或进行多型号测试的应用场景,多自由度调整机构也能够提供更高的操作灵活性。
在实际精密设备中,六维调整架还需要与外围系统进行配套。例如,在光学测试设备中,调整架可能需要配合相机、功率检测设备或其他测量系统,根据检测结果进行位置修正;在自动化装调设备中,则可能需要与控制系统连接,实现程序化调整。机械机构负责执行空间变化,而检测和控制系统负责判断调整方向,两者结合后可以形成更加完整的装调流程。这也是现代精密制造中机械调整机构逐渐向模块化、集成化发展的原因。
不同应用场景对六维调整架的机械特点关注点并不相同。在实验研发平台中,通常更重视调整灵活性和操作便利性;在自动化装配设备中,则更加关注结构集成、重复使用和长期稳定运行;在光通信、激光器件及精密光学系统中,则需要兼顾微调能力和位置保持能力。因此,六维调整架并不存在完全固定的应用模式,需要根据被调器件尺寸、重量、安装方式以及设备工作环境进行合理选择。
总体来看,六维调整架在精密装调设备中的核心作用,是通过多自由度机械结构解决器件空间位置与姿态调整问题。它不仅提供移动能力,更重要的是为复杂装调任务提供可控、稳定的机械调整基础。奔阅科技六维调整架可根据不同光学器件、光电模块及精密设备的装调需求,对运动形式、安装接口和结构配置进行匹配,并结合检测系统或自动化设备使用。通过合理的机械设计和调节方式,可以帮助精密装调设备提高调整效率和稳定性,为光机系统研发、测试和生产提供可靠的定位调整支持。